杭州四横机器人动力技术有限公司主营产品:低压伺服电机、交流伺服电机、步进电机、无刷电机以及配套驱动器。
江苏区域:13482895970 邓云杰
上海区域:13761512126 邓白玲
浙江区域:13482896782 刘琼
北方区域:15317717112 杨燕
华南区域:18017377875 邓云亮
 
新闻资讯
常见问题行业资讯公司新闻
联系我们
电话:021-59751541
邮箱:liuqiong@sihengmotor.com
传真:021-59754896
地址:杭州市临安区青山湖街道大园路1188号1幢1902室
你现在所在的位置:网站首页 > 新闻资讯 > 步进电机定位不准处理方法

步进电机定位不准处理方法

信息来源:杭州四横机器人动力技术有限公司    添加时间:2018-01-29
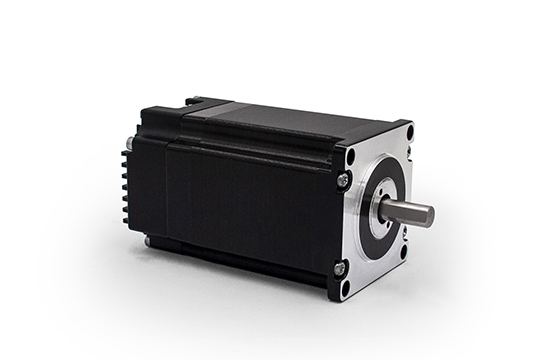
在调机过程中发现步进电机定位不准现象怎么办?把它拿下来呗!没什么可谈的是吧!一般有以下几方面原因引起:1、 改变方向时丢脉冲,表现为往任何一个方向都准,但一改变方向就累计偏差,并且次数越多偏得越多;2、 初速度太高,加速度太大,引起有时丢步;3、 在用同步带的场合软件补偿太多或太少;4、 马达力量不够;5、 控制器受干扰引起误动作;6、 驱动器受干扰引起;7、 软件缺陷;针对以上问题分析如下:1)一般的步进电机驱动器对方向和脉冲信号都有一定的要求,如:方向信号在第一个脉冲上升沿或下降沿(不同的驱动器要求不一样)到来前数微秒被确定,否则会有一个脉冲所运转的角度与实际需要的转向相反,最后故障现象表现为越走越偏,细分越小越明显,解决办法主要用软件改变发脉冲的逻辑或加延时。2)由于步进电机特点决定初速度不能太高,尤其带的负载惯量较大情况下,建议初速度在1r/s以下,这样冲击较小,同样加速度太大对系统冲击也大,容易过冲,导致定位不准;电机正转和反转之间应有一定的暂停时间,若没有就会因反向加速度太大引起过冲。3)根据实际情况调整被偿参数值,(因为同步带弹性形变较大,所以改变方向时需加一定的补偿)。4)适当地增大马达电流,提高驱动器电压(注意选配驱动器)选扭矩大一些的马达。5)系统的干扰引起控制器或驱动器的误动作,我们只能想办法找出干扰源,降低其干扰能力(如屏蔽,加大间隔距离等),切断传播途径,提高自身的抗干扰能力,常见措施:①用双纹屏蔽线代替普通导线,系统中信号线与大电流或大电压变化导线分开布线,降低电磁干扰能力。②用电源滤波器把来自电网的干扰波滤掉,在条件许可下各大用电设备的输入端加电源滤波器,降低系统内各设备之间的干扰。③设备之间最好用光电隔离器件进行信号传送,在条件许可下,脉冲和方向信号最好用差分方式加光电隔离进行信号传送。在感性负载(如电磁继电器、电磁阀)两端加阻容吸收或快速泄放电路,感性负载在开头瞬间能产生10~100倍的尖峰电压,如果工作频率在20KHZ以上。6)软件做一些容错处理,把干扰带来影响消除。
产品推荐
步进电机相关行业资讯
1、利用TWH8751构成的斩波型步进电机驱动电路
2、步进电机有三种运行方式
3、早期的步进电机控制技术存在很多劣势
4、步进电机的优点主要表现在哪些方面
5、步进电机是如何控制脉冲信号的
6、步进电机驱动器套装
7、步进步进电机:关于步进电机和步进电机的性能比较
8、步进电机在点胶机应用中的优点
9、如何解决变频器对电机的影响
10、2012年上海四宏公司荣得各项政府表彰
11、直线电机控制技术的研究
12、步进电机的外表温度最佳值
13、用户要掌握的步进电机保养方法
14、2012年中国电机工程学会年会在北京召开
15、上海四宏机电公司推出带近零传感器的一英寸永磁直线步进电机
关于我们
▪ 公司简介
▪ 组织架构
▪ 企业文化
▪ 人才招聘
产品中心
▪ 伺服电机
▪ 步进电机
▪ 步进电机驱动器
▪ 直流电机
▪ 减速器
▪ 控制系统
下载中心
▪ 伺服电机驱动器
▪ 其它资料下载
▪ 驱动器系列
▪ 步进电机系列
▪ 伺服电机系列
▪ 无刷电机系列
新闻资讯
▪ 常见问题
▪ 行业资讯
▪ 公司新闻
CONTACT  联系我们
电话:021-59751541
邮箱:liuqiong@sihengmotor.com
地址:浙江省杭州市临安区青山湖街道大园路1188号1幢1902室
杭州四横机器人动力技术有限公司版权所有  浙ICP备2026076356号
在线客服
客服刘琼
在线客服刘琼

扫描二维码添加微信

客服邓云杰
在线客服邓云杰

扫描二维码添加微信

客服邓云亮
在线客服邓云亮

扫描二维码添加微信

客服邓白玲
在线客服邓白玲

扫描二维码添加微信

关闭